
 مهدی مولوی
t-SVD نسخهای از تجزیهٔ مقادیر تکین برای تانسورهای مرتبهٔ سه است که کیلمر و مارتین در سال ۲۰۱۱ معرفی کردند. این تجزیه تانسور را به شکل A = U ∗ S ∗ VT مینویسد که در آن ∗ ضرب t است، U و V تانسورهای متعامدند و S افقطری است. در عمل در راستای مُد سوم FFT میگیریم، برای هر اسلایس روبهرو یک SVD معمولی حساب میکنیم و برمیگردیم؛ نگه داشتن k جملهٔ اول، بهترین تقریب با رتبهٔ تیوبی حداکثر k را در نرم فروبنیوس میدهد.
چرا یک ضرب تازه؟
SVD ماتریسی سه ویژگی دارد که همه به آنها تکیه میکنیم: عاملهای متعامد، عامل میانی قطری و برش بهینه (قضیهٔ اکارت-یانگ). تعمیمهای کلاسیک تانسوری هرکدام دستکم یکی از اینها را از دست میدهند. تجزیهٔ تاکر، وقتی با HOSVD محاسبه شود، عاملهای متعامد دارد، اما هستهاش پُر است و برشش هم بهینه نیست. تجزیهٔ CP جمع تمیزی از جملههای رتبهیک میدهد، اما تعامد ندارد و محاسبهاش سخت است. t-SVD راه دیگری میرود: بهجای شکل عاملها، خود ضرب را عوض میکند. با ضرب t، گزارههای آشنای SVD تقریباً کلمهبهکلمه درست میمانند.
ضرب t
تانسور A با ابعاد n1×n2×n3 را دستهای از اسلایسهای روبهرو ببینید: A1، A2 و الی آخر. دو عملیات کمکی حسابوکتاب را انجام میدهند:
- unfold اسلایسهای روبهرو را زیر هم میچیند و ماتریسی با n1n3 سطر و n2 ستون میسازد؛ fold همین کار را برعکس انجام میدهد.
- bcirc یک ماتریس بلوکی چرخشی میسازد که ستون بلوکی اولش اسلایسها را به ترتیب زیر هم دارد. هر ستون بلوکی بعدی همان ستون قبلی است که یک بلوک پایین رفته و بلوک آخرش به بالا برگشته است.
اگر B تانسوری با ابعاد n2×l×n3 باشد، ضرب t به این شکل تعریف میشود و حاصلش تانسوری n1×l×n3 است:
A ∗ B = fold(bcirc(A) · unfold(B))
اگر n3 برابر یک باشد، این همان ضرب معمولی ماتریسهاست.
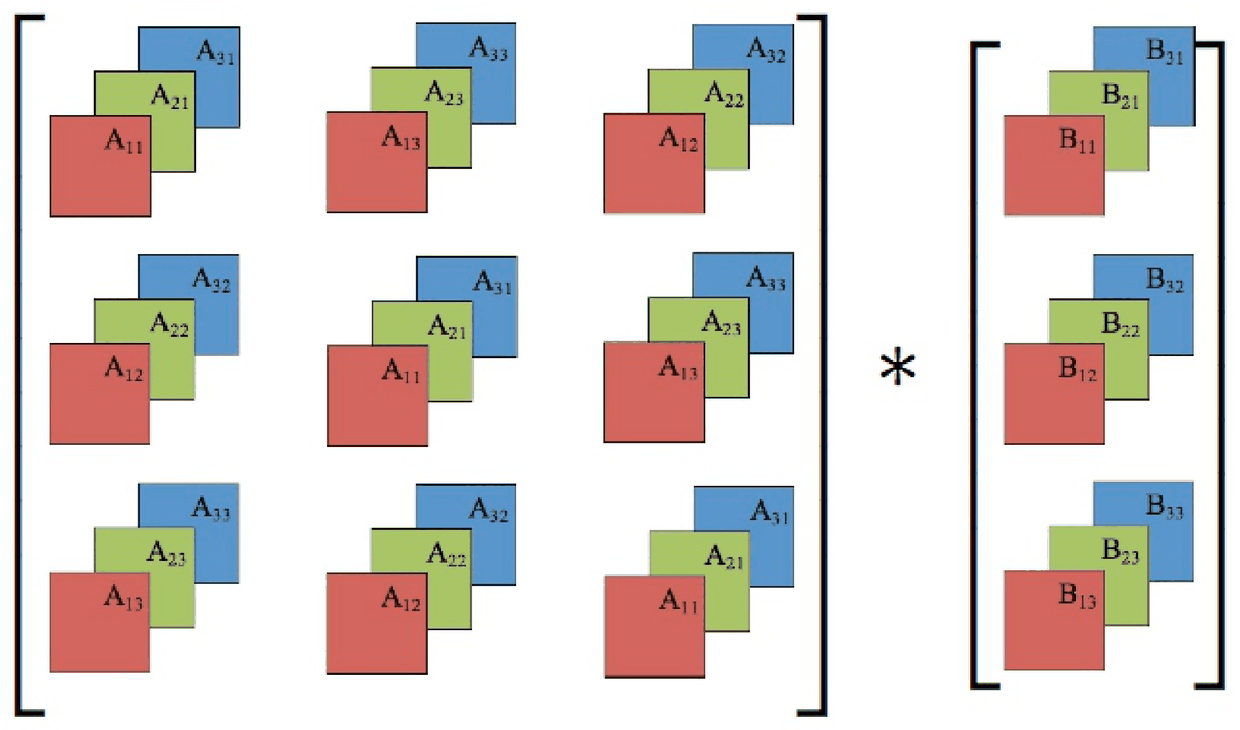
ماتریس بلوکی چرخشی پشت ضرب t، کنار اسلایسهای روی هم چیدهشدهٔ تانسور دوم.
این ضرب را طور دیگری هم میشود دید. A را ماتریسی n1×n2 فرض کنید که درایههایش بهجای عدد، تیوبهایی به طول n3 هستند. ضرب t همان ضرب معمولی ماتریسهاست، با این تفاوت که بهجای ضرب دو عدد، پیچش چرخشی دو تیوب را حساب میکنیم. همین چرخشی بودن هم سرعت این ضرب را توضیح میدهد و هم فرض اصلیاش را.
اگر ضرب را با bcirc بنویسیم، گران به نظر میرسد: ماتریس بلوکی چرخشی n3 برابر خود تانسور درایه دارد و ضرب مستقیم از مرتبهٔ O(n1n2l n3²) است. اما تبدیل فوریهٔ گسسته ماتریسهای چرخشی را قطری و ماتریسهای بلوکی چرخشی را بلوکقطری میکند. پس از هر دو تانسور در راستای مُد سوم FFT میگیریم، اسلایسهای روبهروی متناظر را دوبهدو در هم ضرب میکنیم (n3 ضرب ماتریسی مستقل) و با FFT معکوس برمیگردیم. هزینهٔ تبدیلها O((n1n2 + n2l + n1l) n3 log n3) است و ضرب اسلایسها روی هم O(n1n2l n3)؛ این ضربها را میشود موازی اجرا کرد. برای دادهٔ حقیقی، اسلایسهای فوریه جفتهای مزدوج مختلطاند و محاسبهٔ حدود نیمی از آنها کافی است.
ترانهاده، همانی و تعامد
- ترانهادهٔ t، یعنی AT با ابعاد n2×n1×n3، هر اسلایس روبهرو را ترانهاده میکند و بعد ترتیب اسلایسهای ۲ تا n3 را برعکس میکند.
- تانسور همانی تانسوری است که اسلایس روبهروی اولش ماتریس همانی است و بقیهٔ اسلایسهایش صفرند.
- تانسور Q متعامد است اگر QT ∗ Q = Q ∗ QT = I باشد.
- تانسوری که همهٔ اسلایسهای روبهرویش ماتریس قطری باشند افقطری است.
خود تجزیه
هر تانسور حقیقی n1×n2×n3 را میشود به شکل A = U ∗ S ∗ VT نوشت. در این تجزیه U با ابعاد n1×n1×n3 و V با ابعاد n2×n2×n3 متعامدند و S با ابعاد n1×n2×n3 افقطری است. تیوبهای قطری S، یعنی تیوبهای تکین، جای مقادیر تکین را میگیرند و اسلایسهای جانبی U و V جای بردارهای تکین را. دستور محاسبه کوتاه است:
- از A در راستای مُد سوم FFT بگیرید.
- برای هر اسلایس روبهرو یک SVD ماتریسی معمولی حساب کنید.
- از عاملهای بهدستآمده FFT معکوس بگیرید.
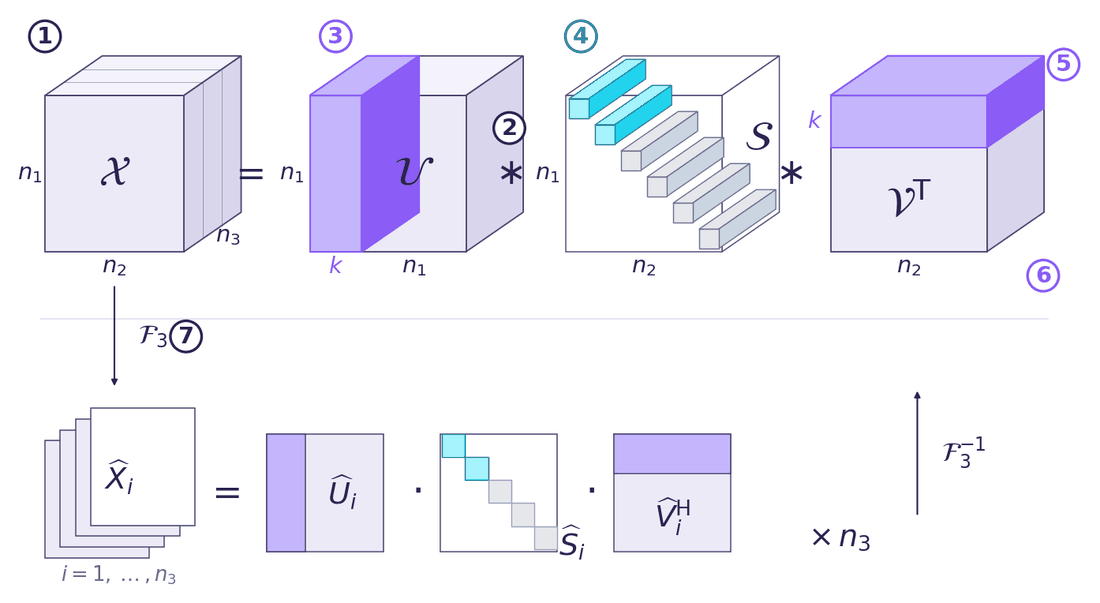
شمای t-SVD برای تانسوری n1×n2×n3. بخشهای رنگی همان چیزی است که در برش با رتبهٔ k نگه داشته میشود و ردیف پایین همین تجزیه را بعد از تبدیل در راستای مُد سوم، به شکل یک SVD ماتریسی برای هر اسلایس روبهرو نشان میدهد.
برش و رتبهٔ تیوبی
درست مثل ماتریسها، میشود فقط k اسلایس جانبی اول U و V و k تیوب تکین اول را نگه داشت:
Ak = Uk ∗ Sk ∗ VkT = ∑i=1..k U(:, i, :) ∗ S(i, i, :) ∗ V(:, i, :)T
کیلمر و مارتین نشان دادند که Ak در نرم فروبنیوس بهترین تقریب A در میان همهٔ تانسورهایی با رتبهٔ تیوبی حداکثر k است؛ رتبهٔ تیوبی یعنی تعداد تیوبهای تکین غیرصفر. این همتای قضیهٔ اکارت-یانگ در چارچوب ضرب t است. البته این تضمین فقط در همین چارچوب معنا دارد و دربارهٔ رتبهٔ CP یا رتبهٔ تاکر چیزی نمیگوید. از نظر محاسباتی، برش یعنی در هر اسلایس فوریه فقط بزرگترین k مقدار تکین را نگه داریم.
همین ویژگی است که t-SVD را، علاوه بر فشردهسازی، به ابزاری برای یادگیری هم تبدیل میکند. در پایاننامهام هر تصویر آموزشی یک اسلایس جانبی بود و k اسلایس جانبی اول U پایهای میشد که تصویرها پیش از طبقهبندی روی آن تصویر میشدند.
هزینه
t-SVD کامل یعنی n3 تجزیهٔ SVD مستقل روی ماتریسهای n1×n2، بهعلاوهٔ تبدیلهای در راستای مُد سوم که O(n1n2n3 log n3) هزینه دارند. برای ورودی حقیقی فقط ⌊n3/2⌋ + 1 تا از این SVDها لازم است، چون بقیه مزدوج مختلط همانها هستند. ماتریس بلوکی چرخشی هیچوقت واقعاً ساخته نمیشود و SVD اسلایسها بهسادگی موازی میشوند.
پیادهسازی کوتاه با NumPy
این نسخه عاملها را در اندازهٔ اقتصادی برمیگرداند و رتبهٔ برش k را هم بهصورت اختیاری میگیرد. تنها بخش ظریف، حلقهٔ دوم است: برای ورودی حقیقی، عاملها باید جفتهای مزدوج را رعایت کنند، وگرنه خروجی FFT معکوس حقیقی نمیشود. با t_svd(A, k=2) هم مستقیم عاملهای بریدهشده با رتبهٔ تیوبی ۲ را میگیرید.
import numpy as np

def t_product(A, B):
    Af, Bf = np.fft.fft(A, axis=2), np.fft.fft(B, axis=2)
    Cf = np.einsum("ijk,jlk->ilk", Af, Bf)
    return np.real(np.fft.ifft(Cf, axis=2))

def t_transpose(A):
    At = np.transpose(A, (1, 0, 2))
    return np.concatenate([At[:, :, :1], At[:, :, :0:-1]], axis=2)

def t_svd(A, k=None):
    n1, n2, n3 = A.shape
    r = min(n1, n2) if k is None else k
    Af = np.fft.fft(A, axis=2)
    Uf = np.zeros((n1, r, n3), complex)
    Sf = np.zeros((r, r, n3), complex)
    Vf = np.zeros((n2, r, n3), complex)
    half = n3 // 2 + 1
    for i in range(half):
        u, s, vh = np.linalg.svd(Af[:, :, i], full_matrices=False)
        Uf[:, :, i] = u[:, :r]
        Sf[:, :, i] = np.diag(s[:r])
        Vf[:, :, i] = vh[:r].conj().T
    for i in range(half, n3):
        Uf[:, :, i] = Uf[:, :, n3 - i].conj()
        Sf[:, :, i] = Sf[:, :, n3 - i].conj()
        Vf[:, :, i] = Vf[:, :, n3 - i].conj()
    back = lambda T: np.real(np.fft.ifft(T, axis=2))
    return back(Uf), back(Sf), back(Vf)

A = np.random.rand(6, 5, 4)
U, S, V = t_svd(A)
print(np.allclose(A, t_product(t_product(U, S), t_transpose(V))))  # True
فرضی که FFT با خودش میآورد
ساختار چرخشی یک انتخاب را در خودش دارد: مُد سوم دور خودش میچرخد، یعنی اسلایس آخر همسایهٔ اسلایس اول حساب میشود. برای بعضی دادهها این بیضرر است. برای تصویر، سیگنال و سری زمانی، شبیه این است که فرض کنیم لبهٔ راست عکس ادامهٔ لبهٔ چپش است. نتیجهٔ t-SVD به این هم بستگی دارد که کدام مُد را سوم بگذارید و اسلایسها به چه ترتیبی بیایند؛ این تجزیه نسبت به مُدهایش متقارن نیست. نسخهای که خودم ساختم، tc-SVD، همهٔ آنچه را در این راهنما آمد نگه میدارد، اما چرخش را با آینه و FFT را با DCT عوض میکند.
در مقایسهٔ CP، تاکر و t-SVD این تجزیه کنار دو رقیب کلاسیکش قرار میگیرد. توضیح مفصلتر، با شکل و کد، از قسمت اول یادداشتهای تانسوری شروع میشود و بقیهٔ قسمتها در بخش یادداشتها آمدهاند.
پرسشهای رایج
t-SVD را چه کسی معرفی کرد؟
t-SVD و ضرب t را کیلمر و مارتین در سال ۲۰۱۱ معرفی کردند. در همان کار نشان داده شد که t-SVD بریدهشده، در نرم فروبنیوس، بهترین تقریب با رتبهٔ تیوبی دادهشده را میدهد.
افقطری یعنی چه؟
تانسوری افقطری است که همهٔ اسلایسهای روبهرویش ماتریس قطری باشند. در t-SVD عامل میانی S افقطری است و تیوبهای قطریاش، یعنی تیوبهای تکین، نقش مقادیر تکین را دارند.
چرا t-SVD را با FFT حساب میکنند؟
ضرب t روی ماتریسهای بلوکی چرخشی بنا شده و تبدیل فوریهٔ گسسته این ماتریسها را بلوکقطری میکند. بعد از FFT در راستای مُد سوم، مسئلهٔ تانسوری به چند SVD ماتریسی مستقل، یکی برای هر اسلایس روبهرو، تبدیل میشود.
آیا t-SVD بریدهشده بهینه است؟
بله، در چارچوب ضرب t: نگه داشتن k تیوب تکین بهترین تقریب در نرم فروبنیوس را در میان تانسورهایی با رتبهٔ تیوبی حداکثر k میدهد. این حکم دربارهٔ رتبهٔ CP یا رتبهٔ تاکر چیزی نمیگوید.
رتبهٔ تیوبی چیست؟
رتبهٔ تیوبی تعداد تیوبهای تکین غیرصفر در t-SVD یک تانسور است. همان نقشی را دارد که رتبهٔ ماتریس برای SVD معمولی دارد.